Poradnik Techniczny MDP Engineering to zbiór opracowań inżynierskich, w których rozkładamy na czynniki pierwsze zagadnienia pojawiające się w codziennej pracy nad maszynami, liniami produkcyjnymi i stanowiskami zrobotyzowanymi. Każdy artykuł opisuje konkretny problem techniczny: pokazuje tok obliczeń, kryteria doboru komponentów, typowe błędy oraz normy, do których się odnosimy.
Nie są to teksty marketingowe. Piszemy je tak, jak rozmawiamy z konstruktorem, technologiem czy kierownikiem utrzymania ruchu – z wzorami, tabelami danych i wartościami liczbowymi, które można wykorzystać we własnym projekcie. Poradnik uzupełnia opisy naszych usług inżynieryjnych i pokazuje, w jaki sposób prowadzimy analizę techniczną przed podjęciem decyzji projektowych.
Zakres tematyczny
Opracowania obejmują pięć obszarów: sterowanie, napędy i bezpieczeństwo maszyn; robotyzację i projektowanie stanowisk; symulację, wirtualne uruchomienia i dane produkcyjne; metrologię 3D i kontrolę jakości; a także modernizacje i utrzymanie ruchu.
- Konstruktorzy i projektanci – rachunki doboru napędów, kryteria sztywności konstrukcji, tolerancje i bazowanie.
- Automatycy i programiści PLC – struktura programu, budżet czasu cyklu, diagnostyka, integracja danych.
- Technolodzy i inżynierowie procesu – czas taktu, przepustowość linii, OEE, zdolność procesu pomiarowego.
- Utrzymanie ruchu – audyt maszyn, retrofit, odtwarzanie dokumentacji i części zamiennych.
- Osoby decydujące o inwestycji – kryteria ilościowe, próg opłacalności rozwiązań, zakres ryzyka projektowego.
Artykuły są wzajemnie powiązane – w każdym z nich znajdziesz odnośniki do opracowań pokrewnych oraz do opisu odpowiedniej usługi. Poradnik rozwijamy systematycznie; wersje w języku angielskim i niemieckim udostępnimy w następnym etapie.
Wszystkie opracowania
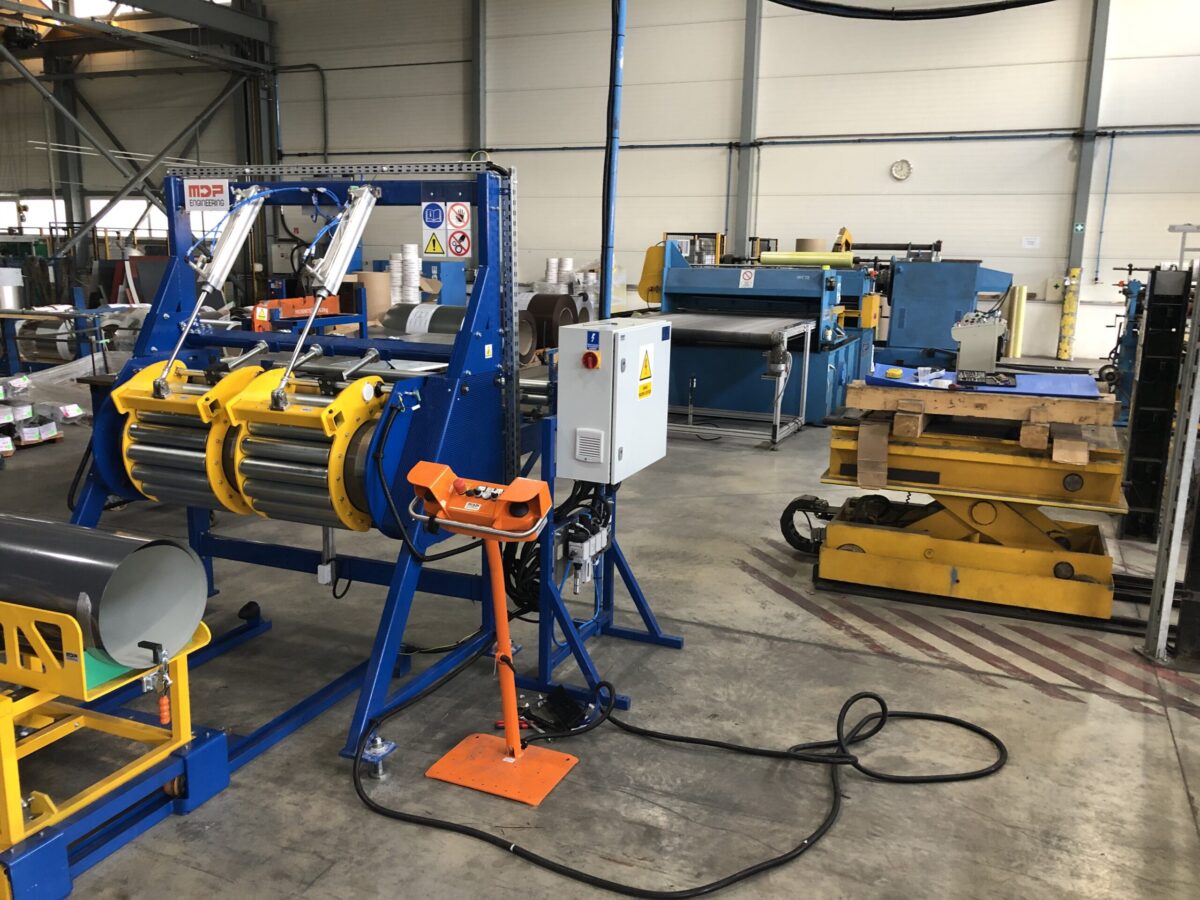
Retrofit maszyny – audyt, kryteria decyzji i obowiązki po istotnej modyfikacji
Retrofit czy nowa maszyna: zakres audytu technicznego, matryca decyzyjna z relacją kosztów, typowy zakres modernizacji sterowania i obowiązki przy istotnej modyfikacji maszyny.
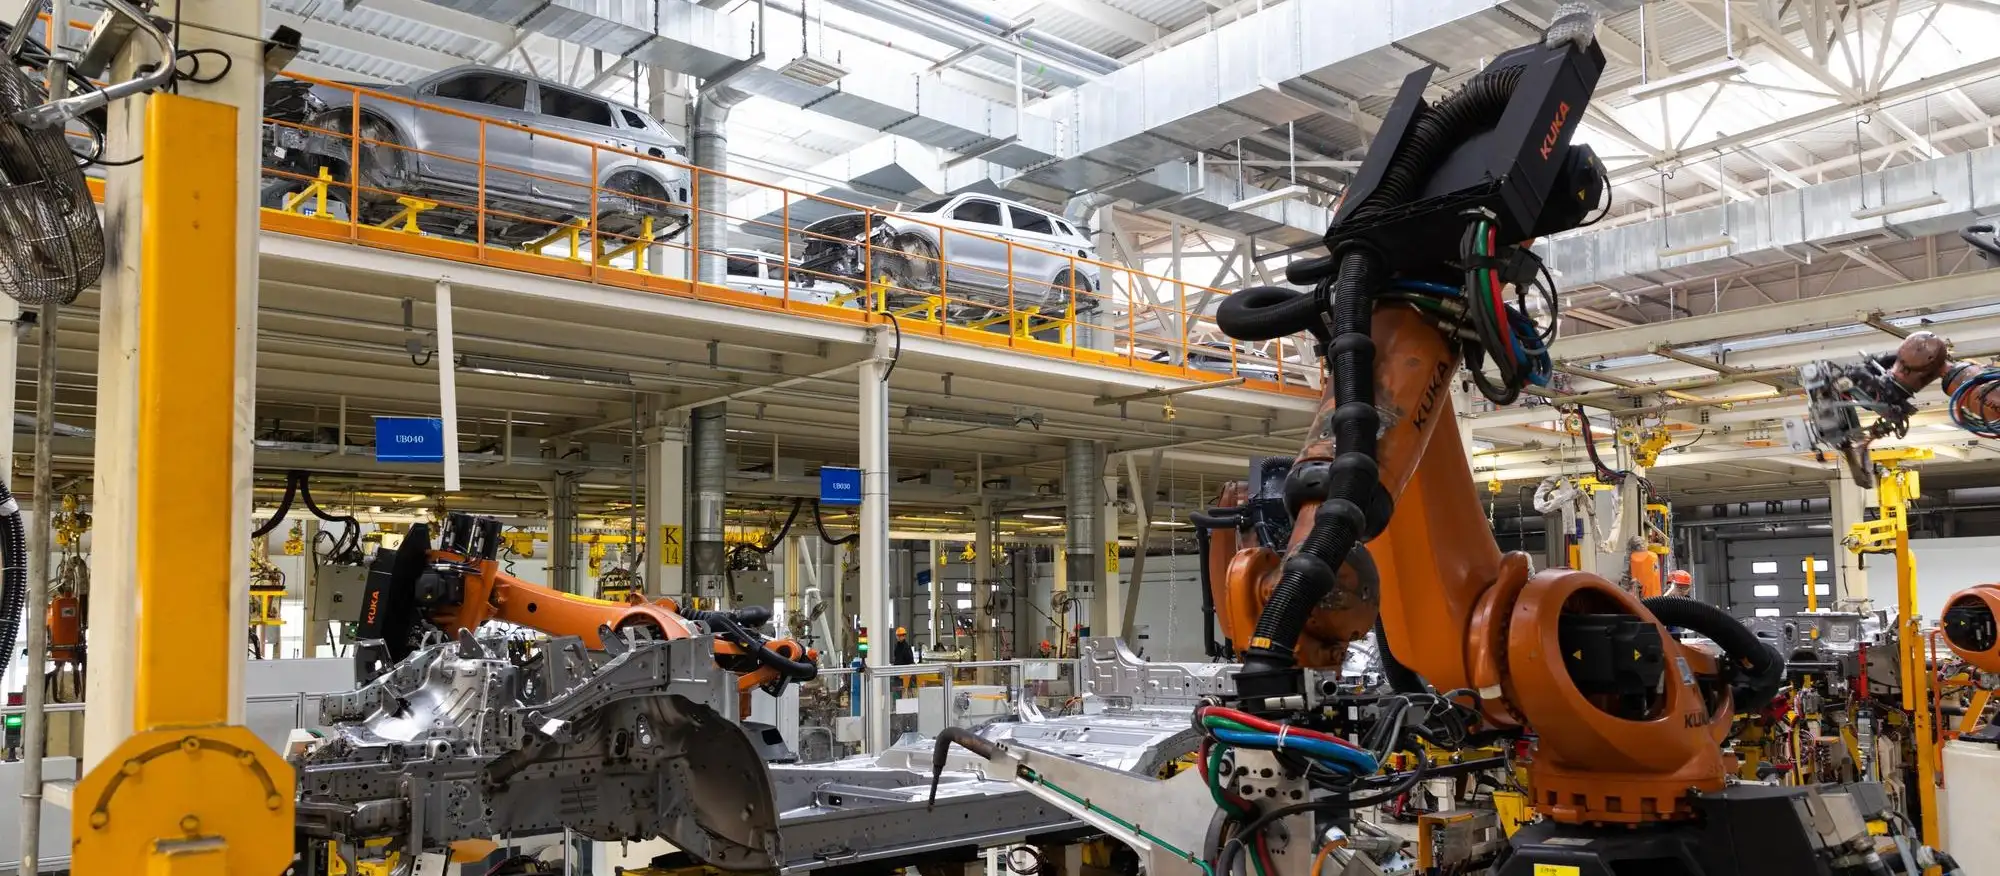
Profile aluminiowe czy spawana rama stalowa – kryteria doboru konstrukcji stanowiska
Porównanie profili aluminiowych i spawanych ram stalowych: sztywność EI, rachunek ugięcia, pierwsza częstotliwość własna, tolerancje bazowania i wymagania normatywne osłon.
Stanowiska kontrolno-pomiarowe i systemy wizyjne – dobór komponentów i walidacja Gage R&R
Dobór kamery, obiektywu i oświetlenia do zadanej tolerancji, obiektywy telecentryczne, walidacja stanowiska metodą MSA i Gage R&R, analiza Kappa oraz obsługa wyniku pomiaru.
Inżynieria odwrotna – od chmury punktów do modelu parametrycznego i rysunku
Pełny proces inżynierii odwrotnej: pomiar, obróbka danych, rozpoznanie cech, odtworzenie intencji konstrukcyjnej, kontrola odchyłek, identyfikacja materiału i dokumentacja 2D.
Skanowanie 3D w przemyśle – dokładność, wyrównanie do baz i raport inspekcji GD&T
Dokładność a rozdzielczość skanera 3D, dobór technologii do tolerancji, czynniki systematyczne pomiaru, metody wyrównania (best fit, 3-2-1, RPS) i zawartość raportu GD&T.
Digital Twin na produkcji – architektura danych, OPC UA i wymagania wobec PLC
Bliźniak cyfrowy w praktyce: poziomy dojrzałości, warstwowa architektura danych, dobór sygnałów i retencja, wymagania wobec programu PLC, OPC UA Client-Server i PubSub.
Wirtualne uruchomienie linii (virtual commissioning) – MiL, SiL, HiL w praktyce
Warianty wirtualnego uruchomienia MiL, SiL, HiL i symulacji robotów: zakres modelu, lista sygnałów, mierzalne efekty skrócenia rozruchu i próg opłacalności.
Czas taktu i OEE – jak obliczyć przepustowość linii produkcyjnej
Obliczenie czasu taktu, dopuszczalnego czasu cyklu i przepustowości linii: dekompozycja cyklu, składniki OEE, wpływ buforów na dostępność i zapas wydajności.
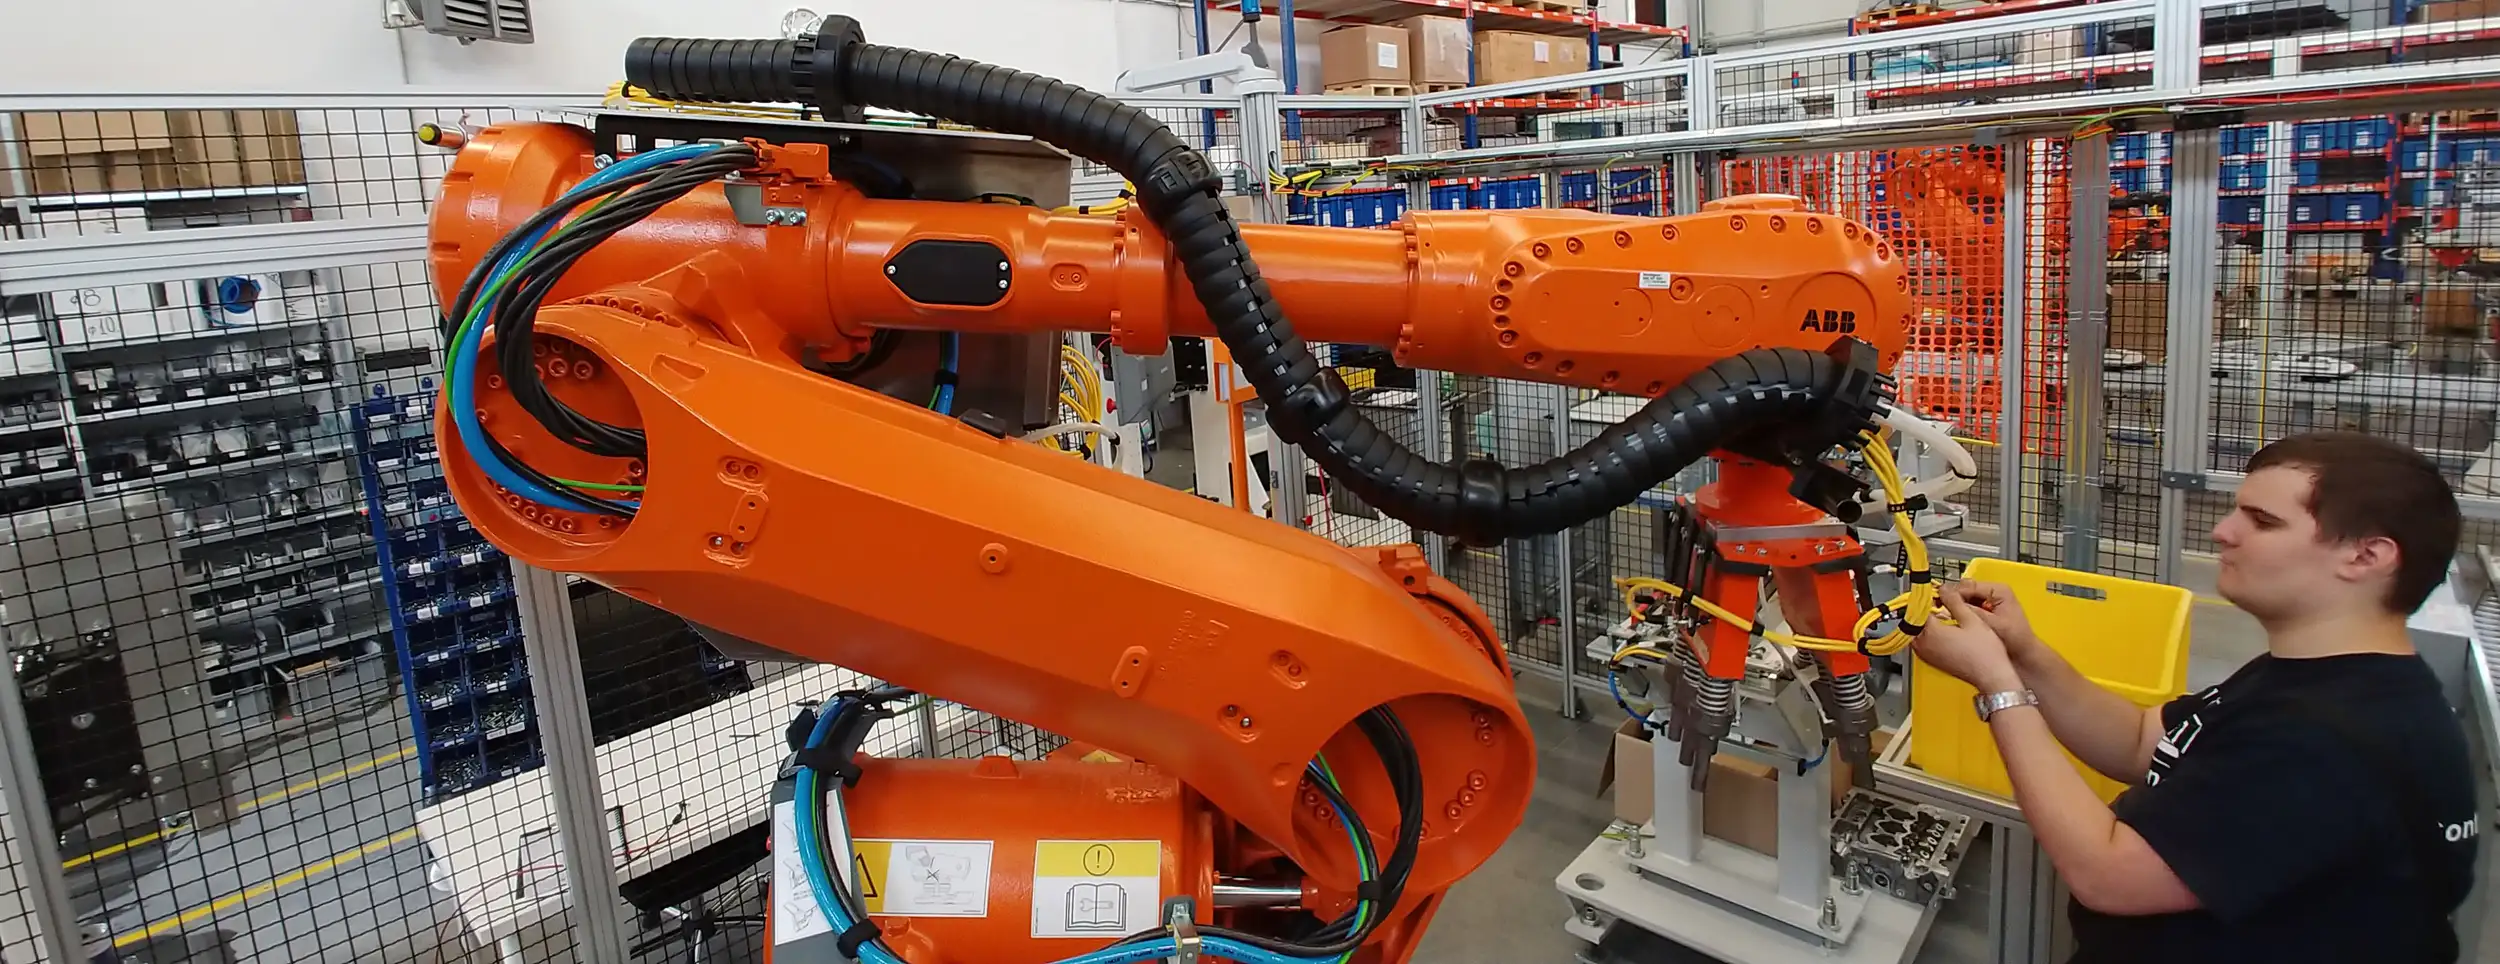
Chwytaki i efektory końcowe robotów – obliczenia siły, podciśnienia i obciążenia kołnierza
Jak dobrać chwytak robota: bilans siły zacisku i współczynniki tarcia, obliczenie liczby przyssawek, weryfikacja momentu bezwładności na kołnierzu, porównanie technologii.

Dobór serwonapędu: bilans bezwładności, profil ruchu i moment skuteczny RMS
Praktyczny tok obliczeń doboru napędu: redukcja momentu bezwładności, stosunek JL/JM, profil trapezowy i S-curve, moment RMS, sprawności i derating.
Bezpieczeństwo maszyn: jak wyznaczyć Performance Level (PL) wg PN-EN ISO 13849-1
Od oceny ryzyka do zweryfikowanego PL: graf PLr, kategorie architektury, MTTFD, DC, CCF, obliczenia PFH w SISTEMA i odległości bezpieczeństwa wg ISO 13855.
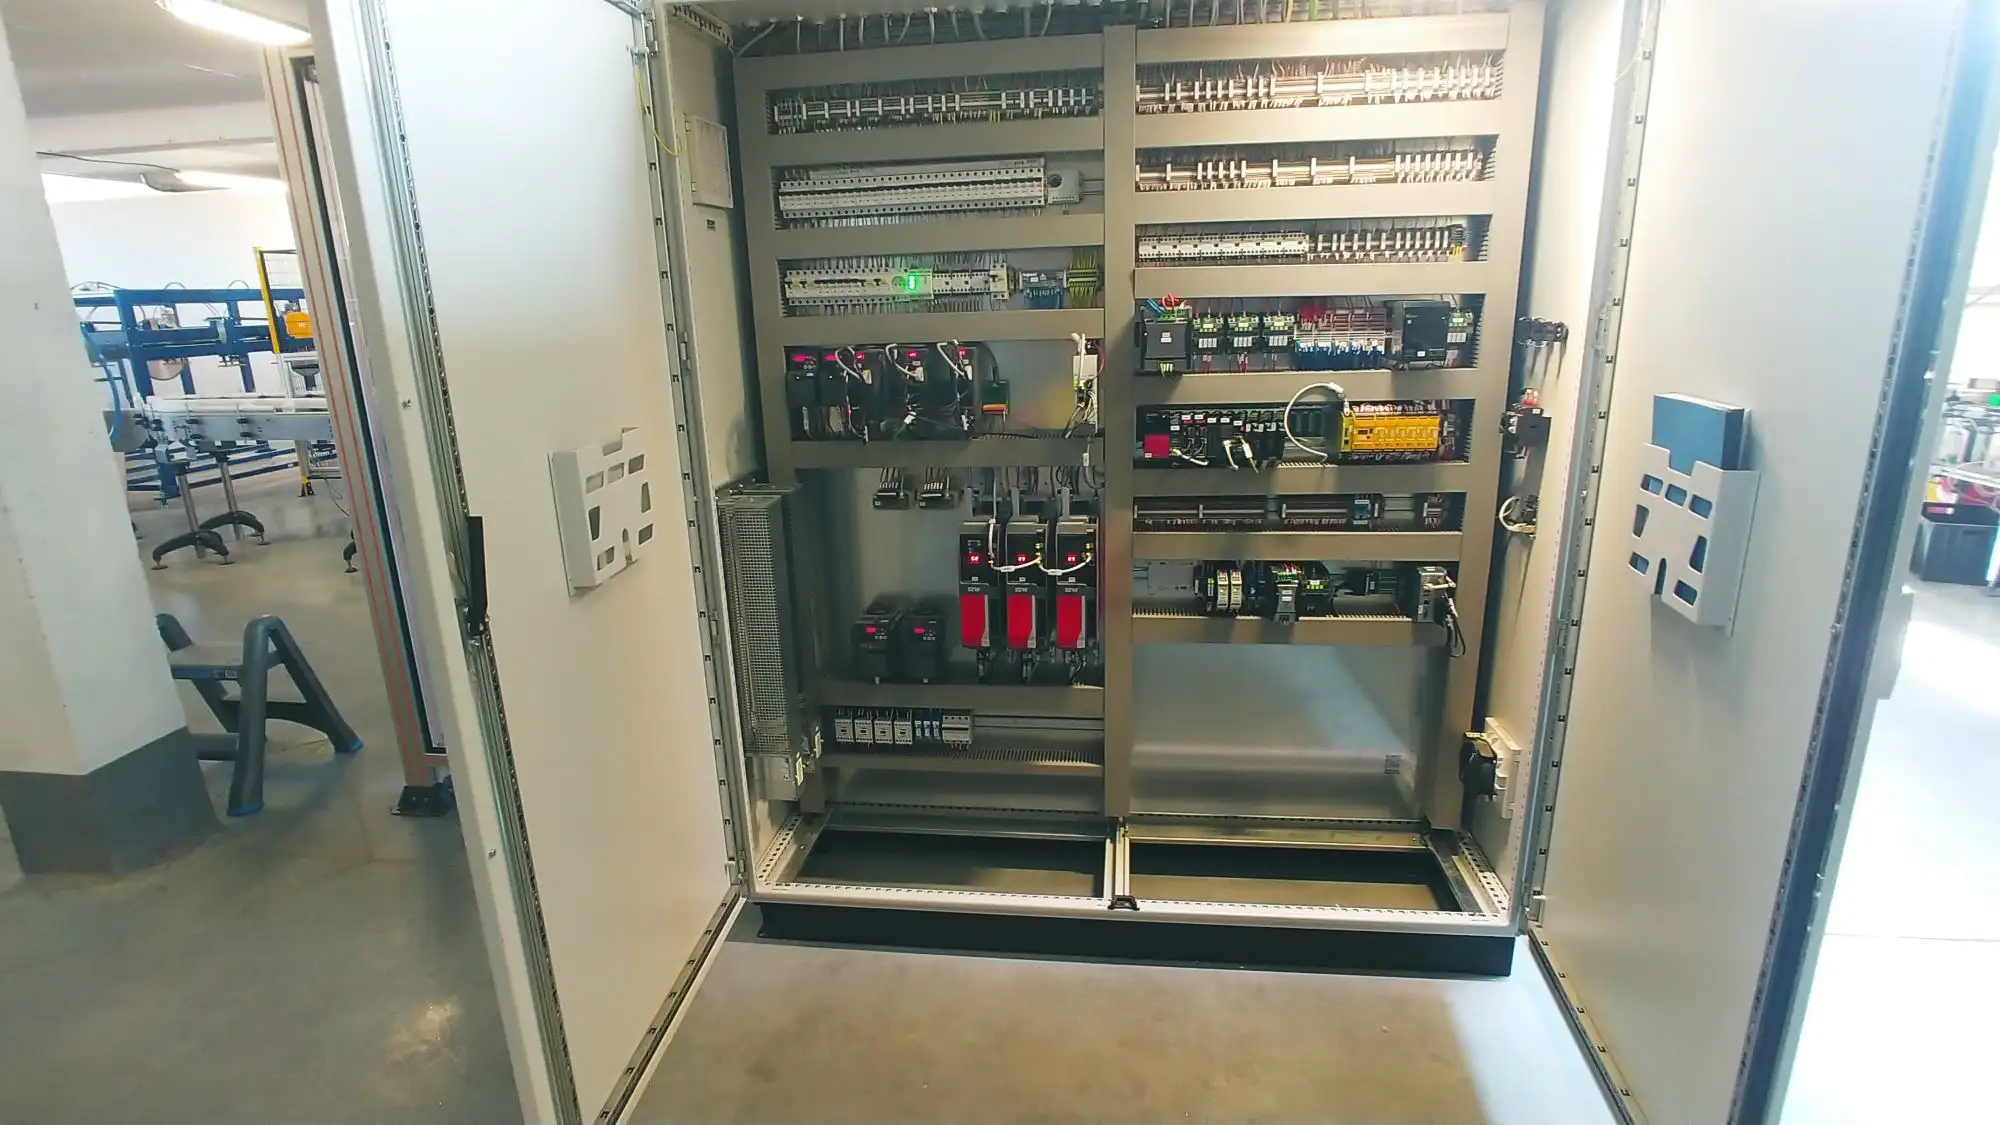
Programowanie sterowników PLC – dobór platformy i struktura programu wg IEC 61131-3
Jak dobrać sterownik PLC i zaprojektować strukturę programu wg IEC 61131-3: porównanie platform, budżet czasu cyklu, warstwy kodu, diagnostyka i testy FAT/SAT.
Powiązane usługi
Opisane wyżej zagadnienia realizujemy w praktyce w ramach następujących usług: projektowanie i budowa maszyn oraz linii produkcyjnych, wykonanie stanowisk zrobotyzowanych, programowanie sterowników PLC, programowanie i uruchamianie robotów, automatyka i uruchomienia, wdrażanie systemów produkcyjnych, stanowiska montażowe, wdrożenia stanowisk kontrolno-pomiarowych, skanowanie 3D, inżynieria odwrotna, wirtualne uruchomienia linii, wdrożenia typu Digital Twin, konstrukcje mechaniczne, serwis i modyfikacje istniejących maszyn.
Przykłady zrealizowanych projektów zebraliśmy w sekcji Realizacje. Jeżeli chcesz omówić zagadnienie z artykułu w kontekście własnej maszyny lub linii – napisz do nas, chętnie przeanalizujemy Twój przypadek.