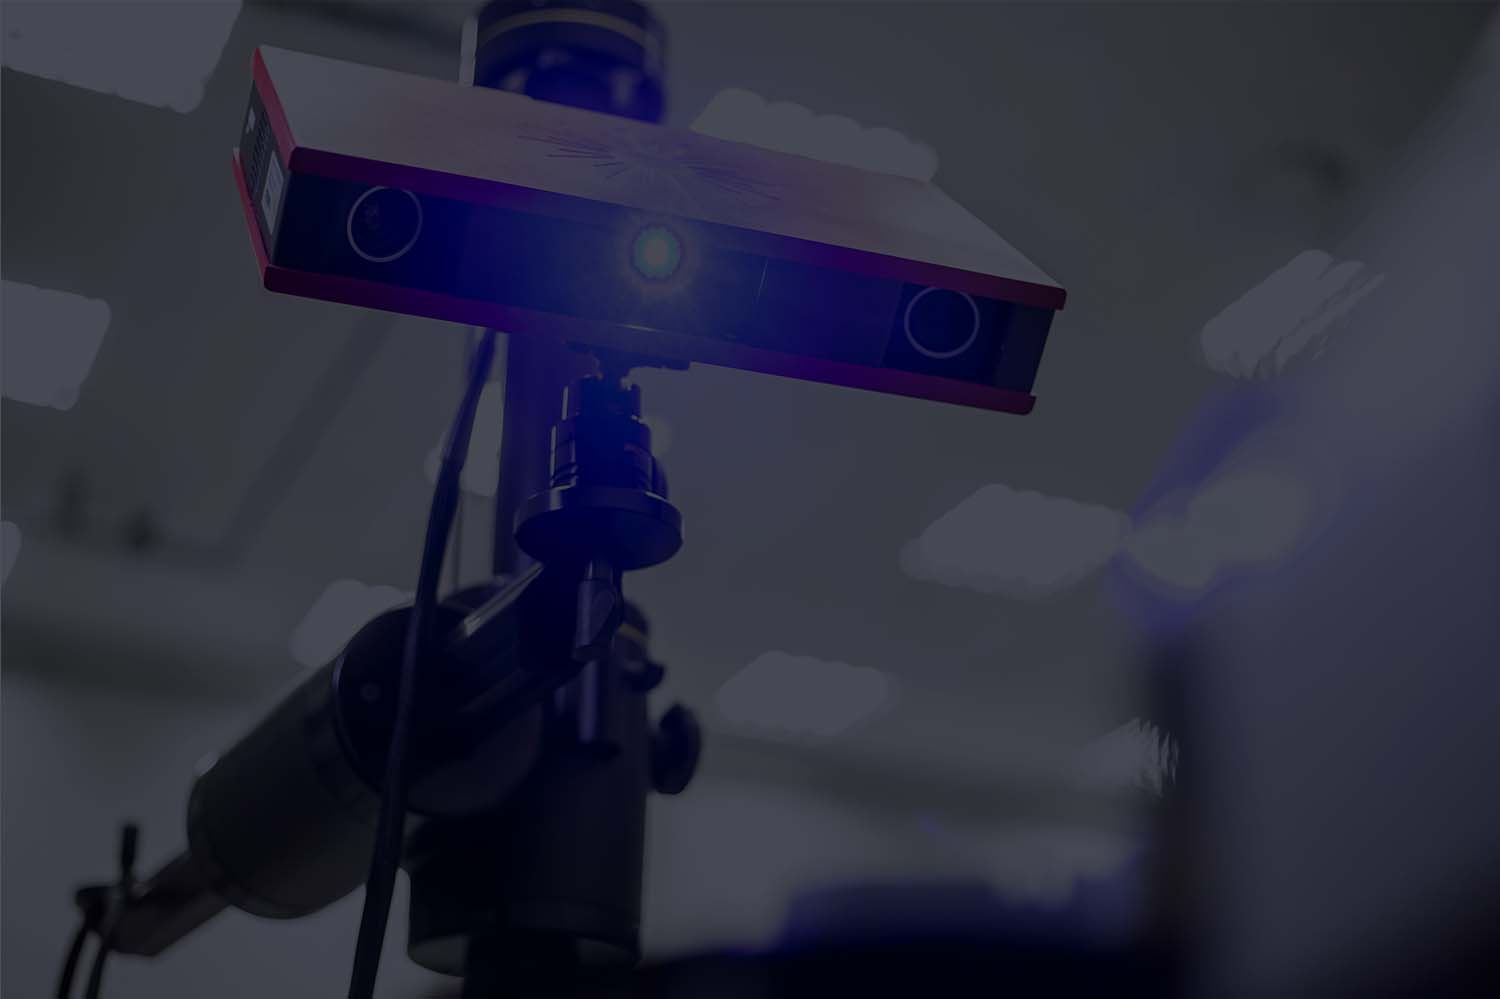
Stanowisko kontrolno-pomiarowe ma sens tylko wtedy, gdy jego niepewność pomiaru jest istotnie mniejsza od tolerancji ocenianej cechy. Instalacja kamery i nauczenie systemu „dobry / zły” bez tej weryfikacji prowadzi do najgorszego możliwego scenariusza: system przepuszcza braki i odrzuca części dobre, a operator po tygodniu przestaje mu wierzyć. Poniżej opisujemy dobór komponentów systemu wizyjnego oraz metodykę walidacji stanowiska (MSA, Gage R&R).
Dobór komponentów – rachunek, nie katalog
Punktem wyjścia jest wymagana rozdzielczość pomiaru, wynikająca z tolerancji. Przyjmujemy, że najmniejsza wykrywana cecha powinna być odwzorowana przez co najmniej 3 piksele (detekcja obecności) lub 10 pikseli (pomiar wymiarowy z subpikselem). Z tego wynika wymagana liczba pikseli kamery dla zadanego pola widzenia.
| Parametr | Symbol | Przykład | Uwagi |
|---|---|---|---|
| Pole widzenia (szerokość) | FOV | 120 mm | z zapasem na pozycjonowanie detalu |
| Tolerancja cechy | T | ±0,10 mm | z rysunku |
| Wymagana rozdzielczość pomiaru | T/10 | 0,02 mm | zasada 1/10 tolerancji |
| Rozmiar piksela w obiekcie | – | 0,04–0,06 mm | z subpikselem 1/3 piksela |
| Wymagana liczba pikseli | FOV / px | 2000–3000 px | w kierunku pomiaru |
| Dobrana kamera | – | 5 Mpx (2448 × 2048) | zapas na kadrowanie |
Po ustaleniu kamery dobieramy obiektyw z ogniskowej: f ≈ (odległość roboczą × rozmiar matrycy) / FOV. Dla matrycy 2/3″ (8,45 mm szerokości), FOV 120 mm i odległości 400 mm otrzymujemy około 28 mm – wybieramy najbliższą standardową wartość 25 lub 35 mm i korygujemy odległość roboczą. Obiektyw musi mieć rozdzielczość odpowiadającą matrycy; obiektyw przeznaczony do 2 Mpx na kamerze 5 Mpx zniweluje cały zysk z rozdzielczości.
Oświetlenie – 70 % sukcesu aplikacji wizyjnej
Dobór oświetlenia decyduje o powtarzalności bardziej niż klasa kamery. Zasada nadrzędna: oświetlenie ma maksymalizować kontrast cechy mierzonej i minimalizować kontrast wszystkiego pozostałego, a nie „dobrze pokazywać detal”.
| Typ oświetlenia | Efekt | Zastosowanie |
|---|---|---|
| Backlight (tylne) | sylwetka, maksymalny kontrast krawędzi | Pomiary wymiarowe, obecność otworów |
| Pierścieniowe (ring) | oświetlenie równomierne, osiowe | Odczyt kodów, znaków, obecność elementów |
| Dark field (kątowe niskie) | ujawnia rysy, wgłębienia, krawędzie | Kontrola powierzchni, zadziory |
| Dome (kopułowe) | eliminacja odbić na powierzchniach krzywych | Detale błyszczące, opakowania |
| Koaksjalne | odbicie prostopadłe od powierzchni płaskich | Powierzchnie lustrzane, znakowanie laserowe |
| Światło strukturalne (linia) | profil 3D, pomiar wysokości | Kontrola spoin, wysokości nakładki |
Do pomiarów wymiarowych praktycznie zawsze stosujemy backlight z obiektywem telecentrycznym – eliminuje on błąd perspektywy, który przy zwykłym obiektywie powoduje zależność zmierzonego wymiaru od odległości detalu od kamery (typowo 0,1–0,5 % na milimetr zmiany odległości). Przy tolerancji ±0,1 mm ten błąd sam wyczerpuje cały budżet niepewności.
Walidacja stanowiska – MSA i Gage R&R
Stanowiska nie odbieramy na podstawie demonstracji na kilku detalach. Wykonujemy analizę systemu pomiarowego: 10 detali reprezentujących rozrzut procesu, 3 powtórzenia, 2–3 operatorów (dla systemu automatycznego – 3 serie z ponownym załadowaniem detalu). Wyniki oceniamy wskaźnikiem %GRR odniesionym do tolerancji.
| %GRR (wobec tolerancji) | Ocena | Działanie |
|---|---|---|
| < 10 % | System akceptowalny | Odbiór bez zastrzeżeń |
| 10–20 % | Warunkowo akceptowalny | Dopuszczalny przy niskim koszcie błędu |
| 20–30 % | Wątpliwy | Wymaga poprawy oświetlenia / bazowania |
| > 30 % | Nieakceptowalny | Przeprojektowanie stanowiska |
Dla kontroli atrybutowej (dobry / zły) stosujemy analizę Kappa z 3 powtórzeniami na 30–50 detalach, w tym granicznych. Wskaźnik Kappa poniżej 0,75 oznacza, że system nie rozróżnia detali w sposób powtarzalny. Najczęstszą przyczyną nie jest algorytm, lecz brak powtarzalnego bazowania detalu – rozrzut pozycji 0,3 mm przy tolerancji 0,1 mm przesądza wynik niezależnie od jakości obrazu.
Elementy konstrukcyjne, które decydują o powtarzalności
- Gniazdo bazujące detal – pozycjonowanie w trzech płaszczyznach z zamknięciem kinematycznym; luz gniazda wchodzi bezpośrednio do budżetu niepewności.
- Sztywność mocowania kamery – drgania przenoszone z posadzki i przenośnika rozmywają krawędzie; mocowanie do ramy niezależnej od transportu detali.
- Osłona przed światłem zewnętrznym – zmiana oświetlenia hali między zmianami jest częstą przyczyną „nagłego” pogorszenia wyników.
- Stabilizacja termiczna – kamera przemysłowa zmienia charakterystykę w pierwszych 20–40 minutach pracy; kalibracja po rozgrzaniu.
- Wzorzec kontrolny – detal wzorcowy mierzony automatycznie co zmianę, z rejestracją wyniku; podstawa nadzoru nad stabilnością stanowiska.
Integracja z linią i obsługa wyniku
Sam pomiar to połowa funkcji stanowiska. Druga połowa to jednoznaczna obsługa wyniku: znakowanie detalu, separacja braków, rejestracja pomiaru z identyfikatorem detalu oraz zachowanie systemu w sytuacjach nietypowych. Definiujemy je na etapie specyfikacji, wraz z logiką sterownika – opisujemy to w usłudze wdrożeń stanowisk kontrolno-pomiarowych.
| Sytuacja | Wymagane zachowanie systemu |
|---|---|
| Detal poza tolerancją | Separacja do pojemnika braków + zapis wyniku z ID |
| Brak detalu w gniazdzie | Pominięcie pomiaru bez alarmu, zapis zdarzenia |
| Detal nierozpoznany (błąd obrazu) | Zatrzymanie z alarmem – nigdy klasyfikacja jako OK |
| Awaria oświetlenia | Zatrzymanie stanowiska, alarm diagnostyczny |
| Utrata komunikacji z systemem zapisu | Buforowanie lokalne, zakaz utraty wyników |
| Tryb serwisowy | Pomiar bez separacji, wyniki znakowane jako testowe |
Dane pomiarowe traktujemy jako pełnoprawny strumień produkcyjny – powiązany z identyfikatorem detalu i archiwizowany zgodnie z wymaganiami klienta. Umożliwia to analizy zdolności procesu (Cp, Cpk) i wczesne wykrywanie dryfu, zamiast reagowania po pojawieniu się braków. Architekturę takiego przepływu danych opisujemy w artykule o wdrożeniach typu Digital Twin, a warstwę sterowania w automatyce i uruchomieniach oraz stanowiskach montażowych.
Powiązane artykuły z Poradnika Technicznego
- Skanowanie 3D w przemyśle – dokładność, wyrównanie do baz i raport inspekcji GD&T
- Digital Twin na produkcji – architektura danych, OPC UA i wymagania wobec PLC
- Czas taktu i OEE – jak obliczyć przepustowość linii produkcyjnej
Pełna lista opracowań: Poradnik Techniczny MDP Engineering. Masz pytanie dotyczące własnego projektu? Skontaktuj się z nami.