Efektor końcowy jest najczęstszą przyczyną problemów na stanowiskach zrobotyzowanych – nie robot i nie program. Źle dobrany chwytak powoduje gubienie detali, odkształcenia cienkościennych elementów albo przekroczenie dopuszczalnego momentu na kołnierzu robota. Poniżej zestawiamy metodę doboru chwytaka: od bilansu sił, przez weryfikację obciążenia kołnierza, po dobór technologii chwytania.
Bilans sił w chwytaku mechanicznym
Dla chwytaka szczękowego wymagana siła zacisku wynika z masy detalu, współczynnika tarcia między szczęką a detalem, liczby powierzchni kontaktu, przyspieszenia ruchu oraz współczynnika bezpieczeństwa. W ujęciu praktycznym: F = (m × (g + a) × S) / (μ × n), gdzie S to współczynnik bezpieczeństwa (zwykle 2 dla chwytu kształtowego i 3–4 dla chwytu ciernego), μ – współczynnik tarcia, n – liczba szczęk.
| Para materiałów szczęka / detal | Współczynnik tarcia μ | Uwagi |
|---|---|---|
| Stal gładka / stal gładka | 0,10–0,15 | Konieczny chwyt kształtowy lub wkładki |
| Stal / aluminium | 0,15–0,25 | Ryzyko śladów na powierzchni |
| Poliuretan / stal | 0,40–0,60 | Najczęstsze rozwiązanie dla detali malowanych |
| Guma NBR / szkło | 0,50–0,70 | Wymaga kontroli odkształcenia |
| Szczęka radełkowana / odkuwka | 0,30–0,50 | Ślady dopuszczalne tylko na surowcu |
Przykład: detal 3 kg, przyspieszenie robota 15 m/s², chwyt cierny dwiema szczękami poliuretanowymi (μ = 0,5), współczynnik bezpieczeństwa 3. Wymagana siła zacisku wynosi (3 × (9,81 + 15) × 3) / (0,5 × 2) ≈ 223 N. Dla chwytaka pneumatycznego przy ciśnieniu 6 bar dobieramy model o sile katalogowej co najmniej 250 N przy założonym rozstawie szczęk – siła maleje z wysięgiem palca, co producenci podają w postaci wykresu momentu dopuszczalnego.
Chwytak podciśnieniowy – obliczenie liczby przyssawek
Dla chwytu podciśnieniowego punktem wyjścia jest siła teoretyczna jednej przyssawki: F = A × Δp, gdzie A to czynna powierzchnia, a Δp – uzyskane podciśnienie. Realna nośność jest zawsze niższa – uwzględniamy sprawność uszczelnienia, kierunek obciążenia oraz współczynnik bezpieczeństwa 1,5 dla obciążenia pionowego i 2,0 dla poziomego z udziałem tarcia.
| Ø przyssawki | Powierzchnia czynna [cm²] | Siła przy -0,6 bar [N] | Siła przy -0,8 bar [N] |
|---|---|---|---|
| 20 mm | 3,1 | 19 | 25 |
| 30 mm | 7,1 | 42 | 57 |
| 40 mm | 12,6 | 75 | 101 |
| 50 mm | 19,6 | 118 | 157 |
| 80 mm | 50,3 | 302 | 402 |
Przy blachach perforowanych i materiałach porowatych podciśnienie użytkowe spada do -0,3 ÷ -0,45 bar, co wymusza zwiększenie liczby przyssawek lub zastosowanie generatorów o większym wydatku. Dla detali podatnych na odkształcenie (blacha 0,5–0,8 mm, folia) liczbę punktów chwytu dobieramy nie z bilansu siły, ale z dopuszczalnego ugięcia między punktami podparcia – zwykle 150–250 mm rozstawu dla blachy 0,8 mm.
Weryfikacja obciążenia kołnierza robota
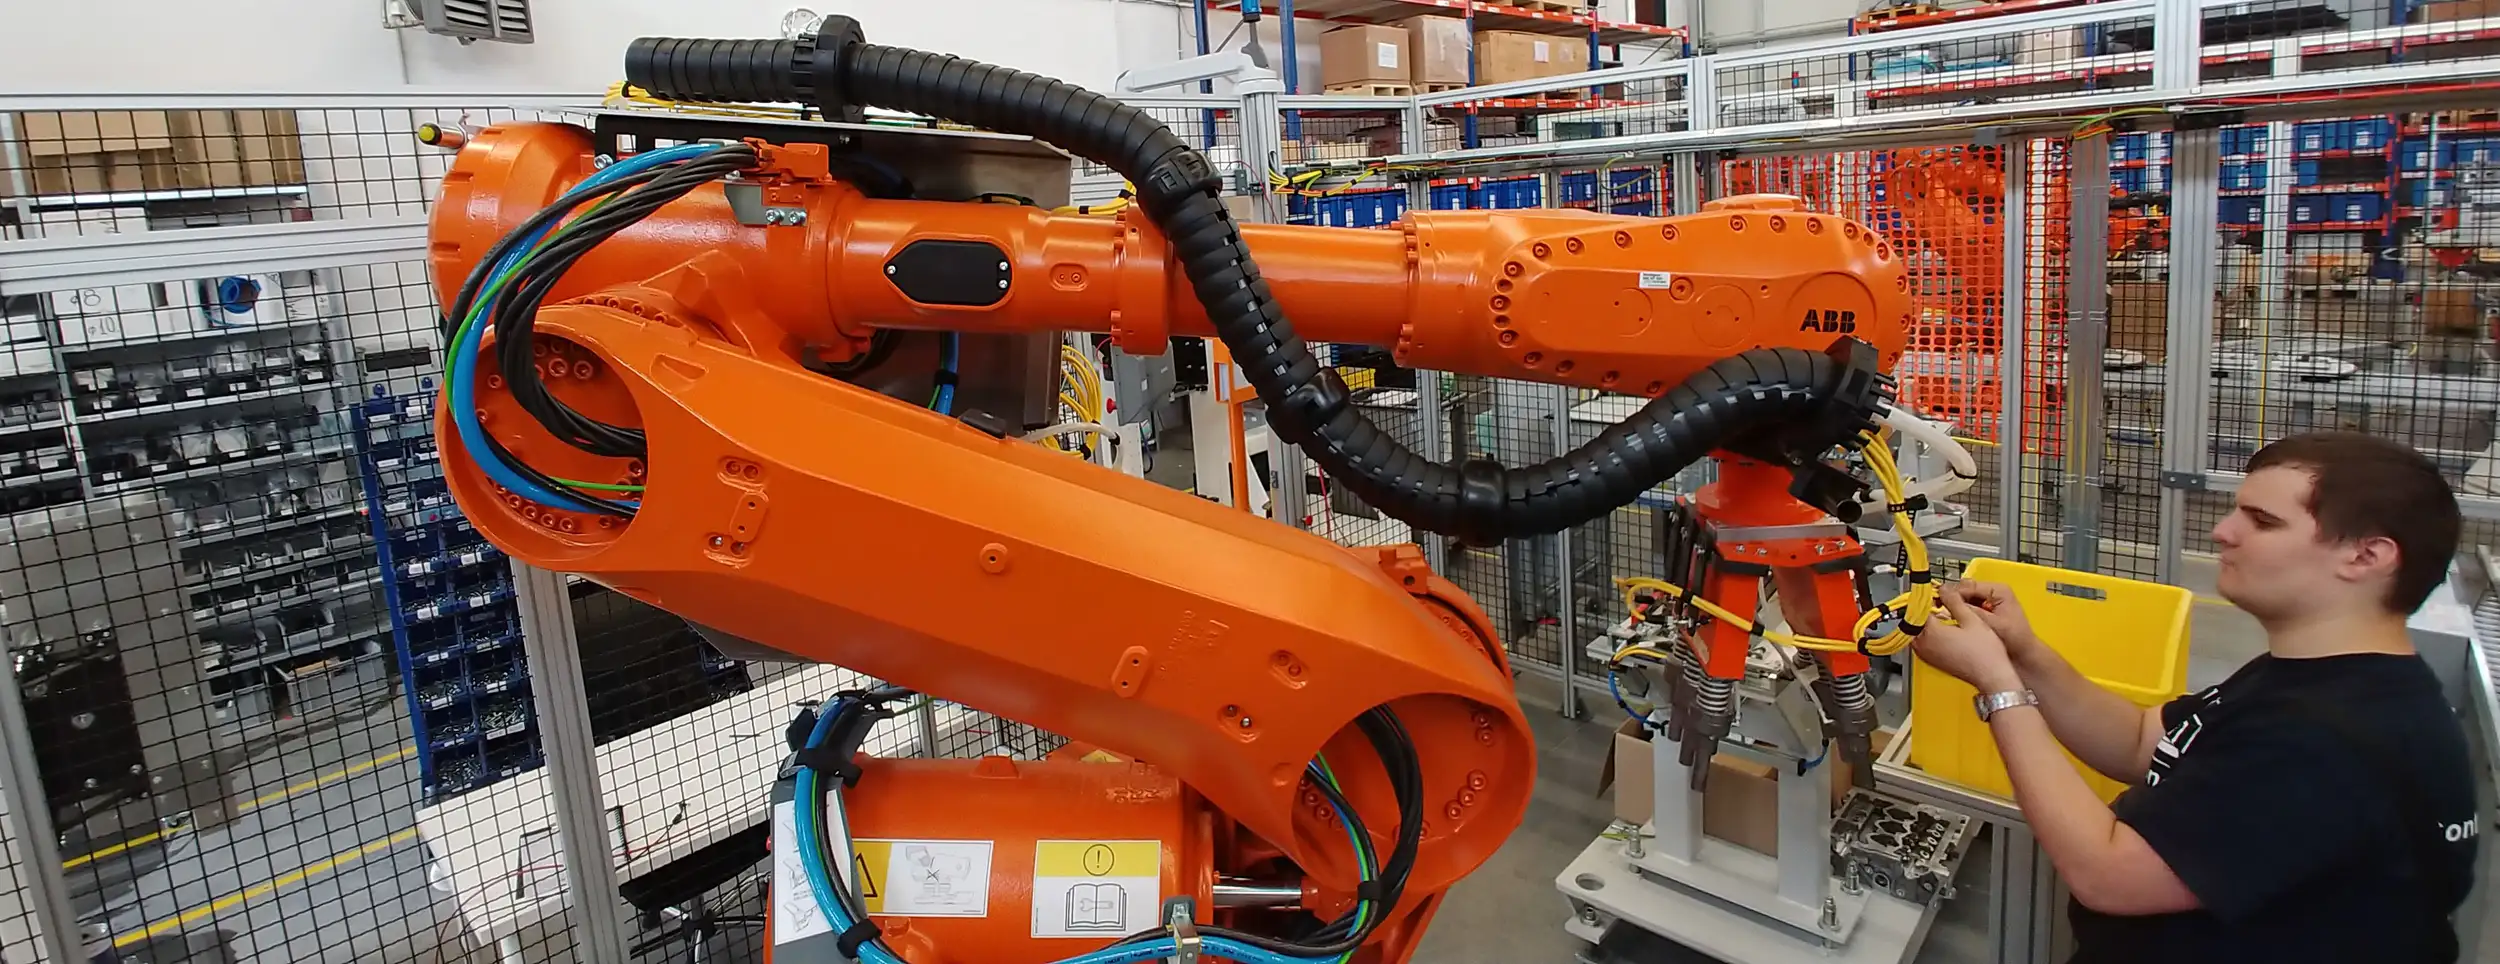
Producent robota podaje nie tylko udźwig nominalny, ale też dopuszczalne momenty na osiach 4, 5, 6 oraz maksymalny moment bezwładności obciążenia. To ostatnie ograniczenie jest najczęściej przekraczane: chwytak o masie 8 kg z detalem odsuniętym o 250 mm od kołnierza generuje moment bezwładności, który wymusza redukcję prędkości robota nawet o 30–50 %, mimo formalnie zachowanego udźwigu.
| Parametr | Wartość dopuszczalna (przykład robota 20 kg) | Wartość w projekcie | Ocena |
|---|---|---|---|
| Masa obciążenia | 20,0 kg | 11,5 kg (chwytak 8,0 + detal 3,5) | OK |
| Odległość środka masy od kołnierza | 200 mm | 240 mm | Przekroczone |
| Moment na osi 5 | 44 N·m | 27 N·m | OK |
| Moment bezwładności wokół osi 6 | 1,20 kg·m² | 1,45 kg·m² | Przekroczone |
| Wynik | – | Redukcja prędkości lub lżejszy chwytak | Do korekty |
Dlatego masę i geometrię efektora traktujemy jako dane wejściowe do doboru robota, a nie jako element dobierany na końcu. Weryfikację prowadzimy w modelu 3D wraz z symulacją zasięgu i kolizji – jest to standardowy element naszej usługi wykonania stanowisk zrobotyzowanych wraz z uruchomieniem.
Dobór technologii chwytania do zadania
| Technologia | Zalety | Ograniczenia | Typowe detale |
|---|---|---|---|
| Szczękowy pneumatyczny 2/3-palcowy | Duża siła, niski koszt, prostota | Brak kontroli siły, ślady na detalu | Odkuwki, korpusy, tuleje |
| Szczękowy elektryczny | Regulacja siły i pozycji, diagnostyka | Koszt, dłuższy czas cyklu | Detale delikatne, wielowariantowe |
| Podciśnieniowy | Szybki, lekki, chwyt z jednej strony | Wrażliwy na nieszczelności i zabrudzenia | Blachy, kartony, szyby, folie |
| Magnetyczny (elektropermanentny) | Brak sprężonego powietrza, chwyt przez powłokę | Tylko ferromagnetyki, magnetyzm szczątkowy | Wykroje stalowe, pakiety blach |
| Igłowy / adhezyjny | Chwyt materiałów porowatych i tekstyliów | Zużycie elementów, ślady wkłucia | Tkaniny, piany, kompozyty |
Elementy, o których decydujemy razem z chwytakiem
- Detekcja obecności detalu – czujnik indukcyjny na szczęce lub vacustat; bez niej robot wykonuje pełny cykl z pustym chwytakiem.
- Kontrola pozycji szczęk – rozróżnienie stanów „otwarty”, „zamknięty na detalu” i „zamknięty bez detalu” wymaga trzech progów, nie dwóch.
- Zachowanie po zaniku zasilania – zawory bistabilne lub zbiornik podciśnienia z zaworem zwrotnym zapobiegają upuszczeniu detalu przy awarii.
- Szybkozłącze narzędzia – opłacalne już przy dwóch wariantach efektora; wymaga uwzględnienia w bilansie masy i w rachunku momentu bezwładności.
- Prowadzenie medium i kabli – energy chain lub przelot przez ramię; błąd na tym etapie skutkuje przerwaniem przewodów po kilkuset tysiącach cykli.
Podsumowanie
Dobór efektora to rachunek, który da się zamknąć w kilku wzorach, ale wymaga rzetelnych danych: masy detalu wraz z tolerancją, realnego przyspieszenia robota w trajektorii, stanu powierzchni i wymagań jakościowych. Sprawdzenie tego przed zakupem robota kosztuje kilka godzin obliczeń, natomiast korekta po dostawie – zmianę konstrukcji i opóźnienie rozruchu. Więcej o warstwie programowej stanowisk piszemy w opisie usługi programowania i uruchamiania robotów, a o konstrukcji nośnej – w konstrukcjach mechanicznych.
Powiązane artykuły z Poradnika Technicznego
- Bezpieczeństwo maszyn: jak wyznaczyć Performance Level (PL) wg PN-EN ISO 13849-1
- Dobór serwonapędu: bilans bezwładności, profil ruchu i moment skuteczny RMS
- Czas taktu i OEE – jak obliczyć przepustowość linii produkcyjnej
Pełna lista opracowań: Poradnik Techniczny MDP Engineering. Masz pytanie dotyczące własnego projektu? Skontaktuj się z nami.